Vấn đề về bộ truyền động chung Không ai nói đến
Quá trình phát triển robot hình người gặp vấn đề về nam châm. Không phải vấn đề về nguồn cung - vấn đề về đặc điểm kỹ thuật.
Hầu hết các nhóm chế tạo khớp hình người đều bắt đầu bằng cách lấy thông số kỹ thuật NdFeB cao cấp từ bất kỳ thứ gì mà nhà thiết kế động cơ của họ đã sử dụng lần trước. N45SH được chỉ định vì nó hoạt động trong dự án servo cuối cùng. Hậu tố nhiệt được chọn để phù hợp với giới hạn nhiệt độ cuộn dây. Và sau sáu tháng thử nghiệm phần cứng, khớp nối nóng hơn so với dự đoán của mô hình, hằng số mô-men xoắn bị lệch và không ai có thể giải thích ngay tại sao - bởi vì nam châm trông vẫn ổn ở nhiệt độ phòng.
Vấn đề là các bộ truyền động khớp robot hình người nằm ở điểm giao nhau của các ràng buộc không tồn tại trong hầu hết các ứng dụng động cơ khác: mật độ mô-men xoắn cực cao, chu kỳ làm việc gián đoạn cao, vỏ nhiệt kín không có khả năng làm mát cưỡng bức và gói cơ học đặt nam châm gần nguồn nhiệt hơn hầu hết các thiết kế động cơ khác. Việc lựa chọn NdFeB phù hợp đòi hỏi phải suy nghĩ thấu đáo cả bốn ràng buộc đó cùng nhau chứ không phải riêng lẻ.
Bài viết này nói về cách thực hiện điều đó.
1. Tại sao bộ truyền động khớp hình người lại có nhiệt độ khác nhau
Động cơ servo tiêu chuẩn trong ứng dụng công nghiệp chạy ở trạng thái cân bằng nhiệt gần như ổn định trong quá trình sản xuất. Bạn định cỡ nam châm để hoạt động liên tục ở nhiệt độ định mức, thêm lề và lựa chọn có thể bảo vệ được.
Các khớp của robot hình người không hoạt động theo cách đó. Một chu kỳ dáng đi bao gồm các đợt bùng nổ mô-men xoắn cao trong thời gian ngắn - dòng điện cực đại 3–5 × định mức liên tục - tiếp theo là các giai đoạn tải thấp trong đó khớp chủ yếu giữ vị trí chống lại trọng lực. Dòng điện trung bình có thể khiêm tốn, nhưng sự sinh nhiệt cực đại trong các pha nổ đó tập trung và hằng số thời gian nhiệt của bộ truyền động khớp nhỏ gọn (thường là 10–30 giây đối với cuộn dây, lâu hơn đối với cụm nam châm) có nghĩa là nhiệt độ nam châm chậm hơn nhiệt độ cuộn dây đủ để quan trọng.
Trong một trường hợp thử nghiệm có đặc điểm rõ ràng: một bộ truyền động không khung 60mm chạy mô phỏng dáng đi ở tần số 1 Hz cho thấy nhiệt độ cuộn dây đạt đỉnh 95 độ trong giai đoạn đứng, trong khi nhiệt độ bề mặt nam châm rôto chỉ đạt 72 độ - độ trễ khoảng 8 giây. Ở tần số dáng đi 2 Hz, độ trễ nén lại và nhiệt độ nam châm đạt tới mức 88 độ trong cùng một chu kỳ hoạt động. Loại nam châm an toàn ở tần số 1 Hz có thể đang chạy gần đến ngưỡng khử từ không thể đảo ngược ở tần số 2 Hz mà không có gì trong mô hình nhiệt trạng thái ổn định để gắn cờ cho nó.
Đây là lý do tại sao việc chỉ định một nam châm khớp hình người chỉ từ mô hình nhiệt ở trạng thái ổn định là không đủ. Động lực của chu kỳ nhiệm vụ rất quan trọng.
2. Rủi ro khử từ không đối xứng
Quá trình khử từ NdFeB không phải là một sự kiện nhị phân. Có sự mất mát Br dần dần không thể đảo ngược được tích lũy mỗi khi nam châm hoạt động dưới điểm đầu gối của nó trên đường cong BH - và trong động cơ khớp không khung có số cực cao, điểm vận hành sẽ dịch chuyển về phía đầu gối trong điều kiện dòng điện cực đại một cách chính xác khi khớp đang thực hiện công mô-men xoắn cao nhất.
Hậu quả thực tế: một nam châm an toàn về nhiệt ở trạng thái ổn định 80 độ vẫn có thể khử từ một phần trong thời gian bùng nổ mô-men xoắn 150ms nếu dòng điện cực đại đủ cao để đẩy điểm vận hành xuống dưới đầu gối. Lượng khử từ trong mỗi chu kỳ là nhỏ - có thể mất 0,1–0,3% Br - nhưng nó mang tính tích lũy. Sau 10.000 chu kỳ dáng đi, một khớp khởi động ở thông số kỹ thuật có thể chạy thấp hơn hằng số mô-men xoắn ban đầu từ 2–4%. Điều đó đủ để gây ra sự bất đối xứng đáng chú ý trong dáng đi hai bên và đủ để tạo ra những cơn đau đầu khi điều khiển vòng kín trông giống như sự cố phần mềm.
Cách khắc phục rất đơn giản nhưng đòi hỏi bạn phải biết điều đó là cần thiết: chỉ định cấp nam châm dựa trên điểm vận hành cực đại trong quá trình chuyển tiếp dòng điện tối đa, chứ không chỉ giới hạn nhiệt ở trạng thái ổn định. Đối với hầu hết các ứng dụng khớp hình người, điều này đẩy việc lựa chọn từ cấp hậu tố N tiêu chuẩn sang H hoặc SH - không phải vì nhiệt độ cao mà vì lực cưỡng bức cần phải chống lại các trường khử từ cực đại.
3. Lựa chọn cấp bậc theo vị trí chung
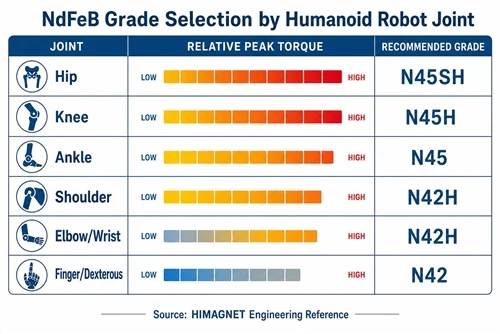
Không phải tất cả các khớp trong robot hình người đều có môi trường nhiệt và điện từ giống nhau. Cách tiếp cận phân cấp để lựa chọn cấp độ có ý nghĩa.
| Chung | mô-men xoắn cực đại | Môi trường nhiệt | Lớp đề xuất | Cơ sở lý luận |
|---|---|---|---|---|
| Hông (nâng/lăn) | Cao (40–120 N·m) | Xương chậu kín, luồng không khí hạn chế | N42SH–N45SH | Rủi ro khử từ hiện tại cao điểm; môi trường nhiệt kín |
| Đầu gối | Cao nhất (60–150 N·m) | Tiếp xúc, đối lưu tốt hơn | N45H–N48H | Mô-men xoắn cực đại chiếm ưu thế; làm mát tốt hơn cho phép hậu tố kháng từ thấp hơn |
| mắt cá chân | Trung bình (20–60 N·m) | Tiếp xúc, môi trường xung quanh thấp nhất | N45–N48H | Rủi ro nhiệt thấp hơn; tiêu chuẩn N chấp nhận được nếu dòng điện cực đại được kiểm soát |
| Vai (nâng/lăn) | Trung bình (15–40 N·m) | Thân được bao bọc một phần | N42H–N45H | Mật độ mô-men xoắn vừa phải; kèm theo nhưng chu kỳ nhiệm vụ thấp hơn chân |
| Khuỷu tay/Cổ tay | Thấp–Trung bình (5–20 N·m) | Tiếp xúc, đối lưu tốt | N42–N45H | Dòng điện đỉnh thấp hơn; tiêu chuẩn N thường đủ với lề |
| Ngón tay / Khéo léo | Thấp (0,1–2 N·m) | Cấu trúc tay kèm theo | N42H–N45H | Khối lượng nhỏ hạn chế tản nhiệt; Hậu tố H cung cấp lợi nhuận |
Đây là những điểm khởi đầu, không phải là thông số kỹ thuật cuối cùng. Lựa chọn thực tế phụ thuộc vào cấu hình dòng điện cực đại của bạn, khả năng chịu nhiệt của cụm khớp và liệu bạn có tích cực làm mát hay không. Nhưng mô hình vẫn đúng: các khớp chịu tải nhiều nhất trong môi trường hạn chế về nhiệt nhất - hông, các cụm vai khép kín - cần Hcj cao hơn, trong khi các khớp xa lộ ra có nhiều khoảng trống nhiệt hơn và có thể chạy mức độ kháng từ thấp hơn.
4. Hình học phân đoạn hồ quang cho các mối nối có số cực cao
Hầu hết các bộ truyền động khớp hình người sử dụng cấu hình 12–20 cực để tối đa hóa mô-men xoắn trên mỗi ampe trong đường kính nhỏ gọn. Ở số cực này, chiều rộng đoạn cung hẹp - thường là chiều dài dây cung 15–25mm đối với đường kính rôto 60–80mm - và độ dày hướng tâm bị hạn chế bởi quỹ quán tính của rôto.
Hai quyết định về hình học quan trọng hơn hầu hết các nhóm nhận ra:
Tỷ lệ hồ quang cực.Tỷ lệ cung cực từ 0,82 đến 0,90 là phạm vi thực tế để giảm thiểu mô-men xoắn trong động cơ không khung có số cực cao mà không phải hy sinh quá nhiều từ thông khe hở không khí. Việc vượt quá 0,92 sẽ làm tăng từ thông nhưng bánh răng sẽ trở thành nguồn gợn sóng mô-men xoắn chiếm ưu thế - gây khó khăn cho khớp robot cần điều khiển vị trí tốc độ thấp một cách trơn tru. Giảm xuống dưới 0,80 sẽ giảm hiện tượng co ngót nhưng giảm mật độ mô-men xoắn đủ để bạn cần một nam châm cao cấp hơn để bù lại, điều này làm tăng thêm chi phí mà không giải quyết được lựa chọn hình học cơ bản.
Độ dày xuyên tâm so với độ dày mặt sau của sắt.Đối với nam châm loại N45H trong rôto 60–80mm, độ dày nam châm xuyên tâm 3,5–4,5mm là phạm vi mà nam châm hoạt động gần điểm làm việc tối ưu của chúng trên đường cong BH. Mỏng hơn 3 mm và bạn sẽ để lại chất trợ dung trên bàn. Dày hơn 5mm sẽ tăng thêm quán tính của rôto, biểu hiện là băng thông khớp giảm - một chi phí thực sự đối với rô-bốt cần phản hồi điều khiển trở kháng nhanh.
5. Việc tìm nguồn cung ứng riêng biệt khiến bạn tốn kém gì
Điều phổ biến trong các chương trình phát triển robot hình người là lấy nguồn nam châm rôto từ một nhà cung cấp và các tấm ghép stato từ một nhà cung cấp khác. Logic có ý nghĩa trên giấy tờ: mỗi nhà cung cấp tối ưu hóa thành phần của riêng họ.
Trong thực tế, sự cộng hưởng dung sai giữa các bộ phận có nguồn gốc độc lập là nguồn biến thiên khe hở không khí nhất quán nhất trong các động cơ khớp nối thứ nhất. Sự thay đổi ±0,05mm trong bán kính hồ quang nam châm, kết hợp với sự thay đổi ±0,03mm trong bán kính khe cán, tạo ra sự thay đổi khe hở không khí lên tới ±0,08mm xung quanh chu vi rôto. Ở khe hở không khí danh nghĩa 0,4mm - điển hình cho khớp không khung có mật độ mô-men xoắn cao - đó là mức chênh lệch 20%. Kết quả là độ gợn sóng mô-men xoắn có thể đo được ở tần số truyền cực, trong động cơ 16 cực ở tốc độ 200 vòng/phút (tốc độ đi bộ chậm điển hình) rơi vào 26 Hz - ngay trong băng thông của hầu hết các bộ điều khiển trở kháng khớp hình người.
Việc kết hợp hình dạng hồ quang nam châm với hình dạng cán thực tế từ cùng một lô sản xuất sẽ loại bỏ hầu hết các biến thể đó. Nam châm và cán màng không nhất thiết phải đến từ cùng một nhà cung cấp, nhưng chúng cần phải được xác nhận đồng thời về mặt kích thước trước khi lắp ráp - và điều đó dễ dàng hơn nhiều khi cả hai đều đến từ một nguồn duy nhất kiểm soát cả hai quy trình.
6. Danh sách kiểm tra thực tế cho đặc điểm kỹ thuật nam châm chung hình người
- ☐ Xác định trường khử từ cực đại ở dòng điện tối đa, không chỉ ở nhiệt độ vận hành ở trạng thái ổn định
- ☐ Chạy mô phỏng nhiệt chu kỳ làm việc ở tần số dáng đi mục tiêu - 1 Hz và tối thiểu 2 Hz
- ☐ Chọn loại dựa trên điểm vận hành cao nhất với biên độ 15% Hcj trên điểm đầu gối ở nhiệt độ nam châm tối đa dự kiến
- ☐ Chỉ định hình dạng đoạn cung: tỷ lệ cung cực 0,82–0,90, độ dày hướng tâm 3,5–4,5mm cho đường kính rôto 60–80mm
- ☐ Xác minh mức dung sai khe hở không khí: dung sai bán kính hồ quang nam châm + dung sai bán kính khe cán nhỏ hơn hoặc bằng 20% khe hở không khí danh nghĩa
- ☐ Yêu cầu các đường cong BH ở 20 độ, 80 độ và 120 độ từ vật liệu sản xuất - không phải các giá trị bảng dữ liệu cấp
- ☐ Đối với khớp hông và khớp vai kèm theo: ghi hậu tố SH làm cơ sở; H chỉ được chấp nhận với mô hình nhiệt đã được xác thực cho thấy nhiệt độ nam châm cực đại Nhỏ hơn hoặc bằng 120 độ trong trường hợp xấu nhất
HIMAGNET cung cấp nam châm phân đoạn hồ quang phù hợp với bản vẽ cán rôto của khách hàng, với dữ liệu BH ở nhiều nhiệt độ từ vật liệu sản xuất. Đối với các chương trình khớp hình người - từ bộ truyền động ngón tay đến động cơ mô-men xoắn hông -liên hệ với nhóm kỹ thuật của chúng tôivới mô men xoắn, tốc độ và đường bao nhiệt của khớp nối, đồng thời chúng tôi sẽ cùng bạn thực hiện việc lựa chọn cấp độ.